Solucións
Robótica autónoma, da estación de terra ata o bordo
Software e plataformas robóticas, modulares e construídos sobre tecnoloxías abertas MAVLink.
Produtos
O que ofrecemos
Pilot AI: piloto autónomo
Software embarcado asistido por IA para a navegación, a toma de decisións e a execución de tarefas autónomas por parte de plataformas UAS e UGV.
Mission Control: estación de terra
Planificador de misións multiplataforma, multilingüe e para varios robots, listo para traballar sen conexión.
Análise posmisión
Recollida, almacenamento e análise de datos despois de cada misión. En desenvolvemento.
Robots terrestres (UGV)
Vehículos terrestres non tripulados modulares con PX4 ou ArduPilot.
Tecnoloxía
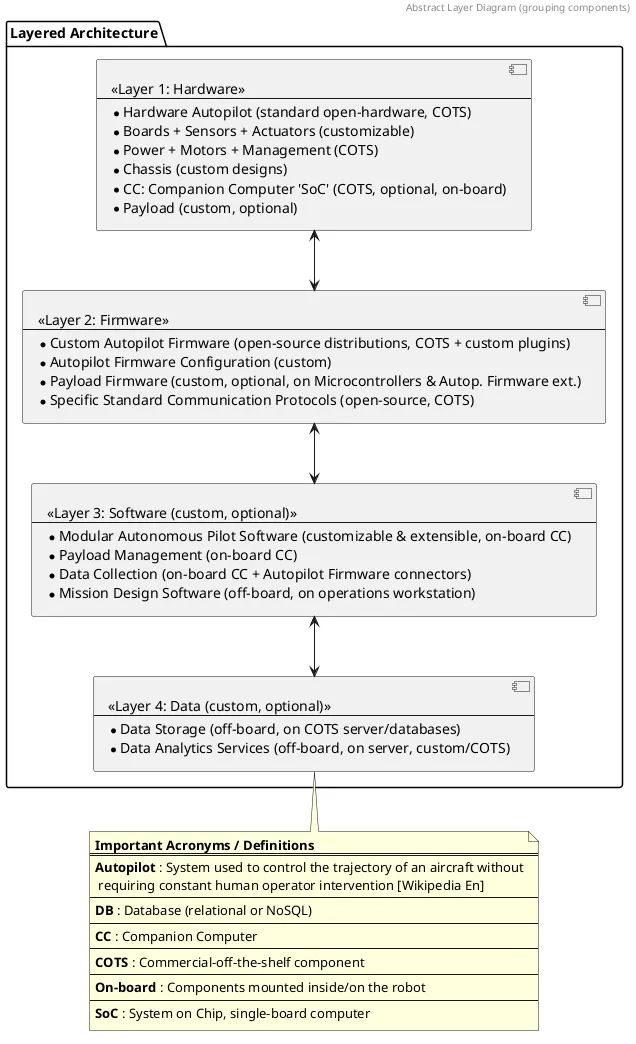
Unha arquitectura modular por capas
Cada capa pódese personalizar ou substituír por separado. Compoñentes comerciais (COTS) e de hardware aberto onde están probados; deseños propios onde achegan valor.
Capa 1: Hardware
Autopiloto COTS de hardware aberto · placas, sensores e actuadores personalizables · alimentación, motores e xestión COTS · chasis de deseño propio · ordenador de acompañamento a bordo opcional (ordenador de placa única) · carga útil propia opcional.
Capa 2: Firmware
Distribucións de código aberto do firmware do autopiloto con complementos propios · configuración propia do autopiloto · firmware opcional da carga útil en microcontroladores e extensións do firmware do autopiloto · protocolos de comunicación estándar de código aberto.
Capa 3: Software
Software de pilotaxe autónoma modular e ampliable, xestión da carga útil e recollida de datos no ordenador de acompañamento · software de deseño de misións no posto de operacións.
Capa 4: Datos (prevista)
Almacenamento de datos fóra do robot en servidores e bases de datos COTS · servizos de análise de datos, propios ou COTS. Aínda non implementada.
Dobre uso
Casos de uso
Civil
Seguimento agrícola, inspección de infraestruturas, vixilancia de seguridade e patrullaxe.
Defensa
Operacións autónomas, patrullaxe, vixilancia e desprazamento ata un obxectivo para realizar unha tarefa. Pódense desenvolver outras tarefas baixo demanda.
Véxao en funcionamento
Solicite unha presentación técnica detallada ou unha demostración do noso rover autónomo e da nosa estación de terra.