Рішення
Автономна робототехніка — від наземної станції до борту
Програмне забезпечення та робототехнічні платформи — модульні й побудовані на відкритих технологіях MAVLink.
Продукти
Що ми пропонуємо
Pilot AI: автономний пілот
Бортове програмне забезпечення з підтримкою ШІ для автономної навігації, ухвалення рішень і виконання завдань платформами БАС і НРК.
Mission Control: наземна станція
Мультиплатформний, багатомовний планувальник місій для кількох роботів, готовий до роботи офлайн.
Аналітика після місії
Збір, зберігання та аналіз даних після кожної місії. У розробці.
Наземні роботи (НРК)
Модульні наземні роботизовані комплекси на PX4 або ArduPilot.
Технології
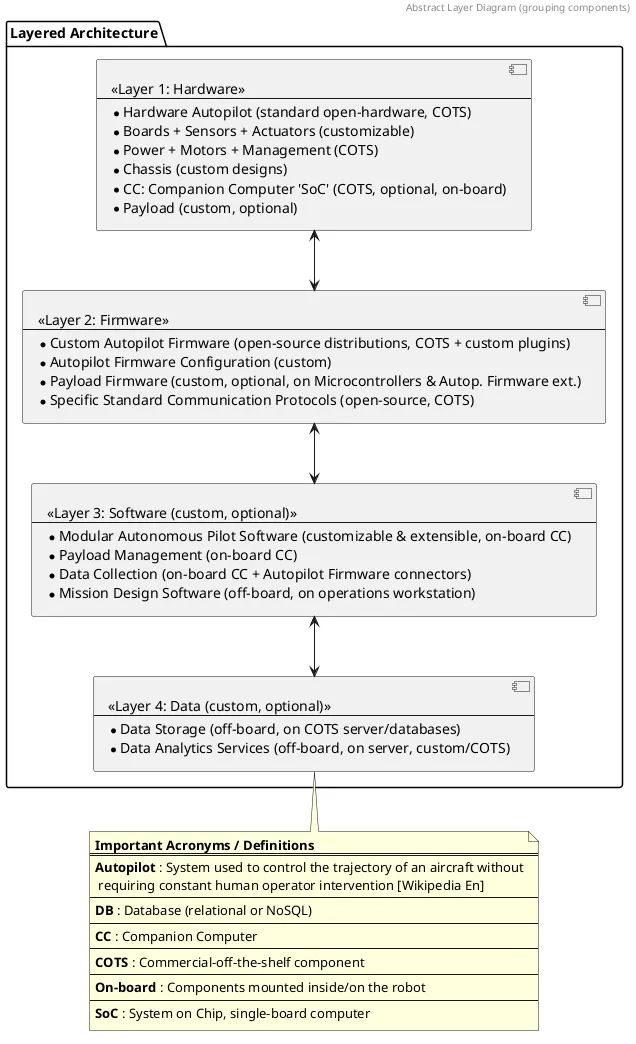
Багаторівнева модульна архітектура
Кожен рівень можна налаштувати або замінити окремо. Серійні (COTS) і відкриті апаратні компоненти там, де вони перевірені; власні розробки там, де вони додають цінності.
Рівень 1: апаратне забезпечення
Серійний автопілот на відкритій апаратній платформі · налаштовувані плати, сенсори та виконавчі механізми · серійні системи живлення, двигуни та керування ними · шасі власної розробки · опційний бортовий комп’ютер-компаньйон (одноплатний комп’ютер) · опційне корисне навантаження власної розробки.
Рівень 2: мікропрограмне забезпечення
Відкриті дистрибутиви прошивки автопілота з власними плагінами · власна конфігурація автопілота · опційна прошивка корисного навантаження на мікроконтролерах і розширення прошивки автопілота · стандартні відкриті протоколи зв’язку.
Рівень 3: програмне забезпечення
Модульне, розширюване програмне забезпечення автономного пілотування, керування корисним навантаженням і збір даних на комп’ютері-компаньйоні · програмне забезпечення для планування місій на робочій станції оператора.
Рівень 4: дані (заплановано)
Зберігання даних поза роботом на серійних серверах і базах даних · сервіси аналізу даних, власні або серійні. Ще не реалізовано.
Подвійне призначення
Сфери застосування
Цивільне
Моніторинг сільськогосподарських угідь, інспекція інфраструктури, охоронне спостереження та патрулювання.
Оборонне
Автономні операції, патрулювання, спостереження, а також переміщення до цілі для виконання завдання. Інші завдання можна розробити на замовлення.
Подивіться, як це працює
Замовте детальну технічну презентацію або демонстрацію нашого автономного ровера та наземної станції.