Rozwiązania
Autonomiczna robotyka — od stacji naziemnej po pokład
Oprogramowanie i platformy robotyczne, modułowe i zbudowane na otwartych technologiach MAVLink.
Produkty
Co oferujemy
Pilot AI: autonomiczny pilot
Pokładowe oprogramowanie wspierane przez AI do autonomicznej nawigacji, podejmowania decyzji i wykonywania zadań przez platformy UAS i UGV.
Mission Control: stacja naziemna
Wieloplatformowy, wielojęzyczny planer misji wielu robotów, gotowy do pracy offline.
Analityka pomisyjna
Zbieranie, przechowywanie i analiza danych po każdej misji. W trakcie rozwoju.
Roboty lądowe (UGV)
Modułowe bezzałogowe pojazdy lądowe z PX4 lub ArduPilot.
Technologia
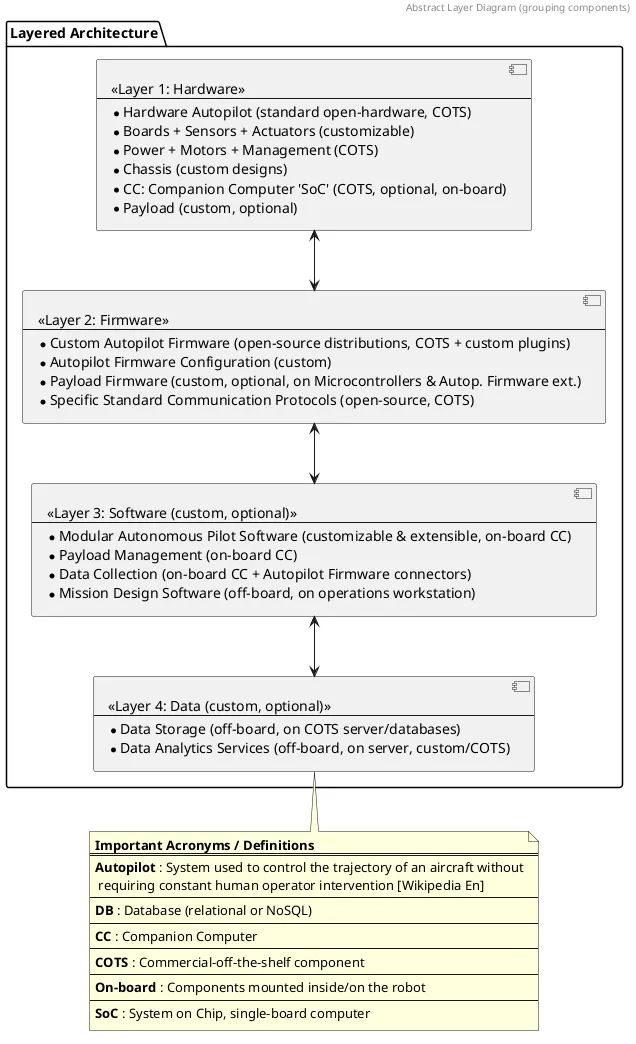
Warstwowa, modułowa architektura
Każdą warstwę można dostosować lub wymienić niezależnie. Komponenty komercyjne (COTS) i otwarty sprzęt tam, gdzie się sprawdziły; własne projekty tam, gdzie wnoszą wartość.
Warstwa 1: sprzęt
Komercyjny autopilot na otwartym sprzęcie · konfigurowalne płytki, czujniki i elementy wykonawcze · komercyjne zasilanie, silniki i zarządzanie · podwozia własnej konstrukcji · opcjonalny komputer towarzyszący na pokładzie (komputer jednopłytkowy) · opcjonalny własny ładunek użyteczny.
Warstwa 2: oprogramowanie układowe
Otwarte dystrybucje oprogramowania autopilota z własnymi wtyczkami · własna konfiguracja autopilota · opcjonalne oprogramowanie ładunku użytecznego na mikrokontrolerach i rozszerzenia oprogramowania autopilota · standardowe otwarte protokoły komunikacyjne.
Warstwa 3: oprogramowanie
Modułowe, rozszerzalne oprogramowanie autonomicznego pilotażu, zarządzanie ładunkiem użytecznym i zbieranie danych na komputerze towarzyszącym · oprogramowanie do projektowania misji na stanowisku operatora.
Warstwa 4: dane (planowana)
Przechowywanie danych poza robotem na komercyjnych serwerach i bazach danych · usługi analizy danych, własne lub komercyjne. Jeszcze niewdrożona.
Podwójne zastosowanie
Zastosowania
Cywilne
Monitoring upraw, inspekcja infrastruktury, ochrona i patrolowanie.
Obronne
Operacje autonomiczne, patrolowanie, obserwacja oraz przemieszczanie się do celu w celu wykonania zadania. Kolejne zadania możemy opracować na zamówienie.
Zobaczcie, jak to działa
Poproście o szczegółową prezentację techniczną lub demonstrację naszego autonomicznego łazika i stacji naziemnej.