Løsninger
Autonom robotteknologi — fra jordstationen til om bord
Software og robotplatforme, modulære og bygget på åbne MAVLink-teknologier.
Produkter
Det tilbyder vi
Pilot AI: autonom pilot
AI-understøttet software om bord til autonom navigation, beslutningstagning og opgaveudførelse på UAS- og UGV-platforme.
Mission Control: jordstation
Platformsuafhængig, flersproget missionsplanlægger til flere robotter, klar til at arbejde offline.
Analyse efter missionen
Indsamling, lagring og analyse af data efter hver mission. Under udvikling.
Landrobotter (UGV)
Modulære ubemandede landkøretøjer med PX4 eller ArduPilot.
Teknologi
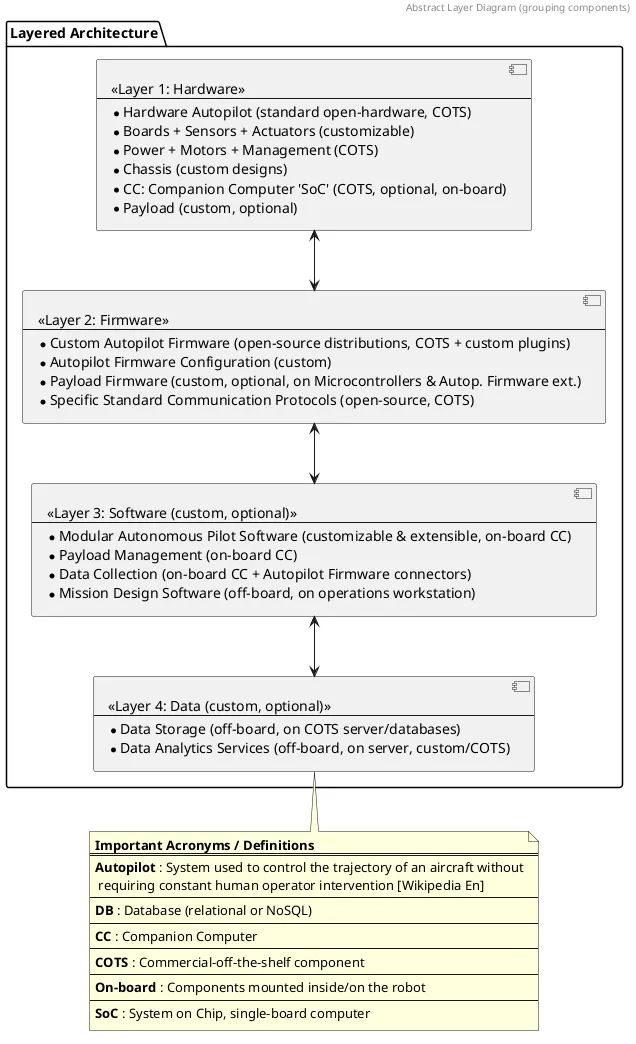
En modulær arkitektur i lag
Hvert lag kan tilpasses eller udskiftes for sig. Standardkomponenter (COTS) og åben hardware, hvor de har bevist deres værd; egne designs, hvor de tilfører værdi.
Lag 1: Hardware
COTS-autopilot med åben hardware · tilpasselige printkort, sensorer og aktuatorer · COTS-strømforsyning, motorer og styring · chassis i eget design · valgfri ledsagecomputer om bord (enkeltkortcomputer) · valgfri egen nyttelast.
Lag 2: Firmware
Autopilotfirmware fra åbne distributioner med egne plugins · egen autopilotkonfiguration · valgfri nyttelastfirmware på mikrocontrollere og udvidelser af autopilotfirmwaren · åbne standardkommunikationsprotokoller.
Lag 3: Software
Modulær, udvidelig software til autonom styring, styring af nyttelast og dataindsamling på ledsagecomputeren · software til missionsdesign på operatørens arbejdsstation.
Lag 4: Data (planlagt)
Lagring af data uden for robotten på COTS-servere og -databaser · dataanalysetjenester, egne eller COTS. Endnu ikke implementeret.
Dobbelt anvendelse
Anvendelser
Civilt
Overvågning af landbrug, infrastrukturinspektion, sikkerhedsovervågning og patruljering.
Forsvar
Autonome operationer, patruljering, overvågning og forflytning til et mål for at udføre en opgave. Flere opgaver kan udvikles efter behov.
Se det i aktion
Bed om en grundig teknisk gennemgang eller en demo af vores autonome rover og jordstation.